
LingBot-VLA 2.0 – 蚂蚁灵波开源的一代具身智能基座模型

导读摘要:
LingBot-VLA 2.0是蚂蚁灵波科技(Robbyant)开源的新一代具身智能基座模型,基于6万小时大规模预训练数据(含5万小时真机操作和1万小时人类操作视频),覆盖17个品牌20种机器人构型,支持单臂/双臂、双足/轮式及头部、腰部、底盘等多自由度控制。模型采用稀疏MoE架构(1.6B总参数,0.6B激活参数)与统一动作空间表示,在GM-100双臂评测和长程移动操作任务中均超越π0.5与GR...
1. LingBot-VLA 2.0是什么
LingBot-VLA 2.0是蚂蚁灵波科技(Robbyant)开源的新一代具身智能基座模型,基于6万小时大规模预训练数据(含5万小时真机操作和1万小时人类操作视频),覆盖17个品牌20种机器人构型,支持单臂/双臂、双足/轮式及头部、腰部、底盘等多自由度控制。模型采用稀疏MoE架构(1.6B总参数,0.6B激活参数)与统一动作空间表示,在GM-100双臂评测和长程移动操作任务中均超越π0.5与GR00T N1.7,且RTX 4090推理耗时低于130毫秒,兼顾性能与效率。
技术定位与领域: 属于具身智能(Embodied AI)领域的视觉-语言-动作(VLA)基座模型,定位于为多种机器人构型提供通用的操作与移动能力。与以往针对特定本体的模型不同,它通过统一动作空间实现跨本体迁移,填补了开源社区中多构型泛化基座模型的空白,为通用机器人智能奠定基础。
研发背景: 由蚂蚁集团旗下灵波科技(Robbyant)研发,团队此前已推出LingBot-Video等具身智能模型,此次VLA 2.0的开源体现了蚂蚁在具身智能领域的战略布局。研发动机源于当前具身智能模型泛化性差、数据成本高、本体适配困难等核心痛点,旨在通过大规模数据和统一架构降低行业门槛。
核心价值: 通过大规模异构数据预训练和统一动作空间设计,单一模型可直接控制20种不同构型的机器人,大幅降低开发者适配成本和时间。在双臂协同和长程移动操作任务上取得领先性能,为零售、物流、家庭等场景提供可落地的智能体能力。同时开源免费,使中小团队也能使用高性能VLA模型,加速行业创新。
技术特点: 采用稀疏MoE架构,在相同激活参数(0.6B)下训练损失和动作误差显著低于同等规模稠密模型,兼顾性能与推理效率。创新引入双查询蒸馏感知预测(Dual-query Distillation),同时预测当前和未来的RGB、深度图及DINO视觉表征,增强对动态环境的时序理解能力。多阶段数据清洗流水线保障了训练数据的高质量,从9万小时原始数据中精炼出6万小时有效数据。
2. 主要功能
跨构型泛化: 支持17个品牌20种机器人构型,覆盖单臂、双臂、双足、轮式等形态,是业内支持本体种类最多的开源VLA模型。开发者无需针对不同机器人重新训练模型,一次部署即可适配多种硬件,极大提升研发效率。
多自由度协同控制: 支持头部、腰部、末端执行器、底盘、手臂、夹爪等全身自由度,实现精细操作与全身协调。例如在双臂操作中可同时控制头部视角和夹爪力度,满足复杂装配或服务任务的需求。
双臂协同操作: 在GM-100评测中任务进度分和成功率领先π0.5和GR00T N1.7,能够完成开柜门、物品转移等需要双臂配合的精细操作。模型通过统一动作空间自然实现双臂协调,无需额外规划模块,简化系统架构。
长程移动操作: 支持跨域场景的长序列任务推进,如冰箱收纳、灶台清洁。模型可同时控制移动底盘与操作臂,实现“走-看-动”闭环,在复杂环境中自主导航并操作,适用于家庭和仓储场景。
高效推理部署: 后训练版本在RTX 4090上推理耗时控制在130毫秒以内,满足实时控制要求。同时已适配地瓜旭日S600、Jetson Thor/Orin等边缘芯片,便于在资源受限设备上部署,降低硬件成本。
统一动作空间表示: 将20种异构机器人构型对齐到共享的Arm、EEF、Gripper、Move、Waist、Head、Hand等动作维度,实现跨本体的可扩展训练。这是模型泛化能力的核心技术,使得一次训练即可适配多种机器人,且支持未来新构型的快速加入。
双查询蒸馏感知预测: 通过Dual-query Distillation机制同时预测当前和未来的RGB、深度图及DINO视觉表征,增强模型对动态环境的时序理解能力。这使得机器人能预判物体运动轨迹和状态变化,提升操作成功率,尤其在动态场景中优势明显。
3. 如何使用
环境要求与前置准备: 硬件需配备NVIDIA RTX 4090或已适配的边缘计算平台(如地瓜旭日S600、Jetson Thor/Orin);软件依赖Python 3.8及以上、PyTorch 2.0及以上以及相应CUDA库;操作系统推荐Ubuntu 20.04/22.04。确保机器人硬件已组装并校准,传感器(如RGB-D相机)驱动正常。
获取模型权重与代码: 访问Hugging Face(huggingface.co/robbyant/lingbot-vla-v2)或魔搭社区下载预训练模型权重。同时从GitHub(github.com/robbyant/lingbot-vla-v2)克隆推理与部署代码,仔细阅读README文档了解环境依赖和安装步骤,使用
pip install -r requirements.txt安装依赖。机器人本体配置: 根据官方支持的20种构型清单,准备对应的机器人硬件(如单臂/双臂、轮式/双足),安装所需传感器并校准,确保通信接口(如ROS 2或自定义协议)与模型兼容。参考官方提供的本体配置文件,设置关节限位和速度参数。
模型部署与推理测试: 加载模型至指定设备,通过提供的示例脚本运行推理测试。模型通过统一动作接口接收视觉输入和任务指令,输出动作序列控制机器人。注意根据实际机器人调整动作参数,并验证模型输出是否合理,可使用仿真环境先行测试。
执行操作任务: 针对具体应用场景(如冰箱收纳、灶台清洁)编写任务脚本,调用模型推理接口实现闭环控制。建议从简单任务(如单步抓取)开始,逐步增加任务复杂度,以验证模型的泛化能力和稳定性。利用模型的长程移动操作能力,可设计多步骤任务链。
4. 优缺点分析
| 优点 |
|---|
| 跨构型泛化领先: 支持20种机器人构型,是业内开源VLA中覆盖本体种类最多的模型,大幅降低适配成本,提高研发效率。 |
| 双臂与移动操作双领先: 在GM-100双臂评测和长程移动操作中超越π0.5和GR00T N1.7,性能有实证支撑,适合要求高的任务。 |
| 推理效率优化: 稀疏MoE架构仅激活0.6B参数,RTX 4090推理低于130ms,适合实时控制,且已适配多种边缘芯片。 |
| 开源免费: 模型权重和代码完全开源,采用Apache 2.0许可证,支持商业和学术用途,降低使用成本。 |
5. 同类工具对比
| 对比维度 | LingBot-VLA 2.0 | GO-2 | π0.5 |
|---|---|---|---|
| 开发方 | 蚂蚁灵波科技(Robbyant) | 智元机器人(AgiBot) | Physical Intelligence |
| 模型架构 | 稀疏MoE,1.6B总参/0.6B激活 | ViLLA异步双系统 | Dense Transformer(参数量未公开) |
| 预训练数据 | 6万小时(5万真机+1万人类) | 数万小时(AgiBot World) | 未公开 |
| 构型支持 | 20种(17品牌) | 主要适配智元自有本体 | 未公开,推测有限 |
| 双臂操作(GM-100) | 进度分和成功率领先 | 未公开GM-100数据 | 低于LingBot-VLA 2.0 |
| 推理延迟(RTX 4090) | <130ms | 未公开 | 未公开 |
选型建议: 对于需要高度泛化能力和跨品牌适配的研发团队,LingBot-VLA 2.0是最优选择,其20种构型支持和领先的双臂操作性能使其在通用机器人研究中具有独特优势。对于使用智元机器人本体的开发者,GO-2因其原生适配和动作思维链设计,在特定硬件上可能更易集成,但跨品牌泛化能力有限。对于追求极致性能且预算充足的实验室,可关注π0.5或GR00T等商业模型,但开源程度和可定制性不如LingBot-VLA 2.0。在边缘部署场景中,LingBot-VLA 2.0的推理效率和芯片适配使其更具实用性。
6. 编辑点评
LingBot-VLA 2.0在技术创新性上表现突出,其稀疏MoE架构、统一动作空间和双查询蒸馏感知预测均为具身智能领域的前沿探索,且通过大规模异构数据预训练实现了业界最广的构型泛化能力。实用价值方面,模型开源免费,可直接部署于多种机器人,大幅降低行业门槛,尤其适合中小企业和研究机构进行快速原型验证。适用人群包括机器人算法研究者、产品集成商以及具身智能领域的初学者,其跨构型能力使不同背景的开发者都能从中受益。未来发展潜力巨大,随着社区贡献和生态完善,有望成为具身智能领域的基座标准之一。然而,当前文档和社区支持尚在起步阶段,硬件要求较高,可能限制部分用户。推荐指数:4.5/5星,评分依据:技术创新性5星(稀疏MoE和统一动作空间具有突破性),实用价值5星(开源且性能领先),易用性4星(文档有待完善),生态成熟度3.5星(社区刚建立),综合4.5星。
7. 应用场景
零售服务: 在药店、商超等场景中,机器人利用LingBot-VLA 2.0的双臂协同和物体识别能力,完成货架整理、商品取放、库存盘点等任务。模型跨构型泛化能力使其可适配不同形态的零售机器人,如轮式底盘加双臂的配置,实现高效补货和顾客服务,降低人力成本。
物流仓储: 执行包裹分拣、货物搬运、长程移动装卸等流程。模型支持轮式底盘控制,可在仓库内自主导航并操作物品,通过统一动作接口实现“移动-抓取-放置”的连续动作,提升物流自动化效率,尤其适合多品种小批量场景。
工业制造: 完成精密零部件装配、工具取放、设备巡检等需要高精度与多自由度协同的任务。模型的多自由度控制优势在此得到发挥,可同时控制手臂、夹爪和视觉系统,实现柔性生产,减少工装更换时间。
家庭服务: 支持冰箱收纳、灶台清洁、关节物体操作(如开门)等日常家务。模型在长程移动操作上的能力使其能跨房间执行多步骤任务,且通过双查询蒸馏感知预测,能适应家庭环境的动态变化,提升用户体验。
科研开发: 为高校与研究机构提供开源VLA基座,研究人员可基于该模型进行算法迭代、新本体适配以及具身智能相关实验。模型的开源性和跨构型支持极大加速了技术验证和学术探索,降低研究门槛。
8. 常见问题FAQ
Q:LingBot-VLA 2.0支持哪些机器人品牌和构型?
A:支持17个品牌20种机器人构型,包括单臂、双臂、双足、轮式等,具体清单可在官方文档中查询。模型通过统一动作空间实现跨本体控制,开发者可根据清单选择适配的硬件。
Q:模型需要什么样的硬件才能运行?
A:推荐使用NVIDIA RTX 4090或更高配置GPU,推理延迟低于130ms。同时已适配地瓜旭日S600、Jetson Thor/Orin等边缘计算平台,可根据部署场景选择,边缘平台功耗更低。
Q:如何获取模型权重和源代码?
A:模型权重可从Hugging Face(robbyant/lingbot-vla-v2)或魔搭社区下载,源代码从GitHub(github.com/robbyant/lingbot-vla-v2)获取,均免费开源,无需申请。
Q:模型是否支持商业使用?许可证是什么?
A:完全开源,采用Apache 2.0许可证,允许商业使用、修改和再发布,无额外限制,企业可放心集成。
Q:模型在双臂操作上相比其他模型有何优势?
A:在GM-100双臂评测中,LingBot-VLA 2.0的任务进度分和成功率均领先π0.5和GR00T N1.7,这得益于其大规模异构数据预训练和统一动作空间设计,使双臂协调更加自然高效。
Q:是否支持中文指令输入?
A:模型主要基于英文数据训练,但通过视觉输入和统一动作空间操作,指令语言影响不大。未来可能增加中文支持,目前建议使用英文指令或通过API封装,也可结合其他语言模型进行指令翻译。
9. 项目地址
相关推荐
Agents-A1 – 上海 AI Lab开源的混合专家智能体模型
Agents-A1是由上海人工智能实验室(上海AI Lab)开源的35B参数混合专家(MoE)智能体模型,专为复杂科研长程任务设计。该模型通过知识-行动图谱(KAG)构建可验证长轨迹基础设施,并采用三阶段多专家蒸馏训练,突破了大模型依赖海量参数实现复杂推理的局限。在长程搜索、科学推理、指令遵循等基准上,Agents-A1以35B参数实现了比肩甚至超越万亿参数模型的性能。
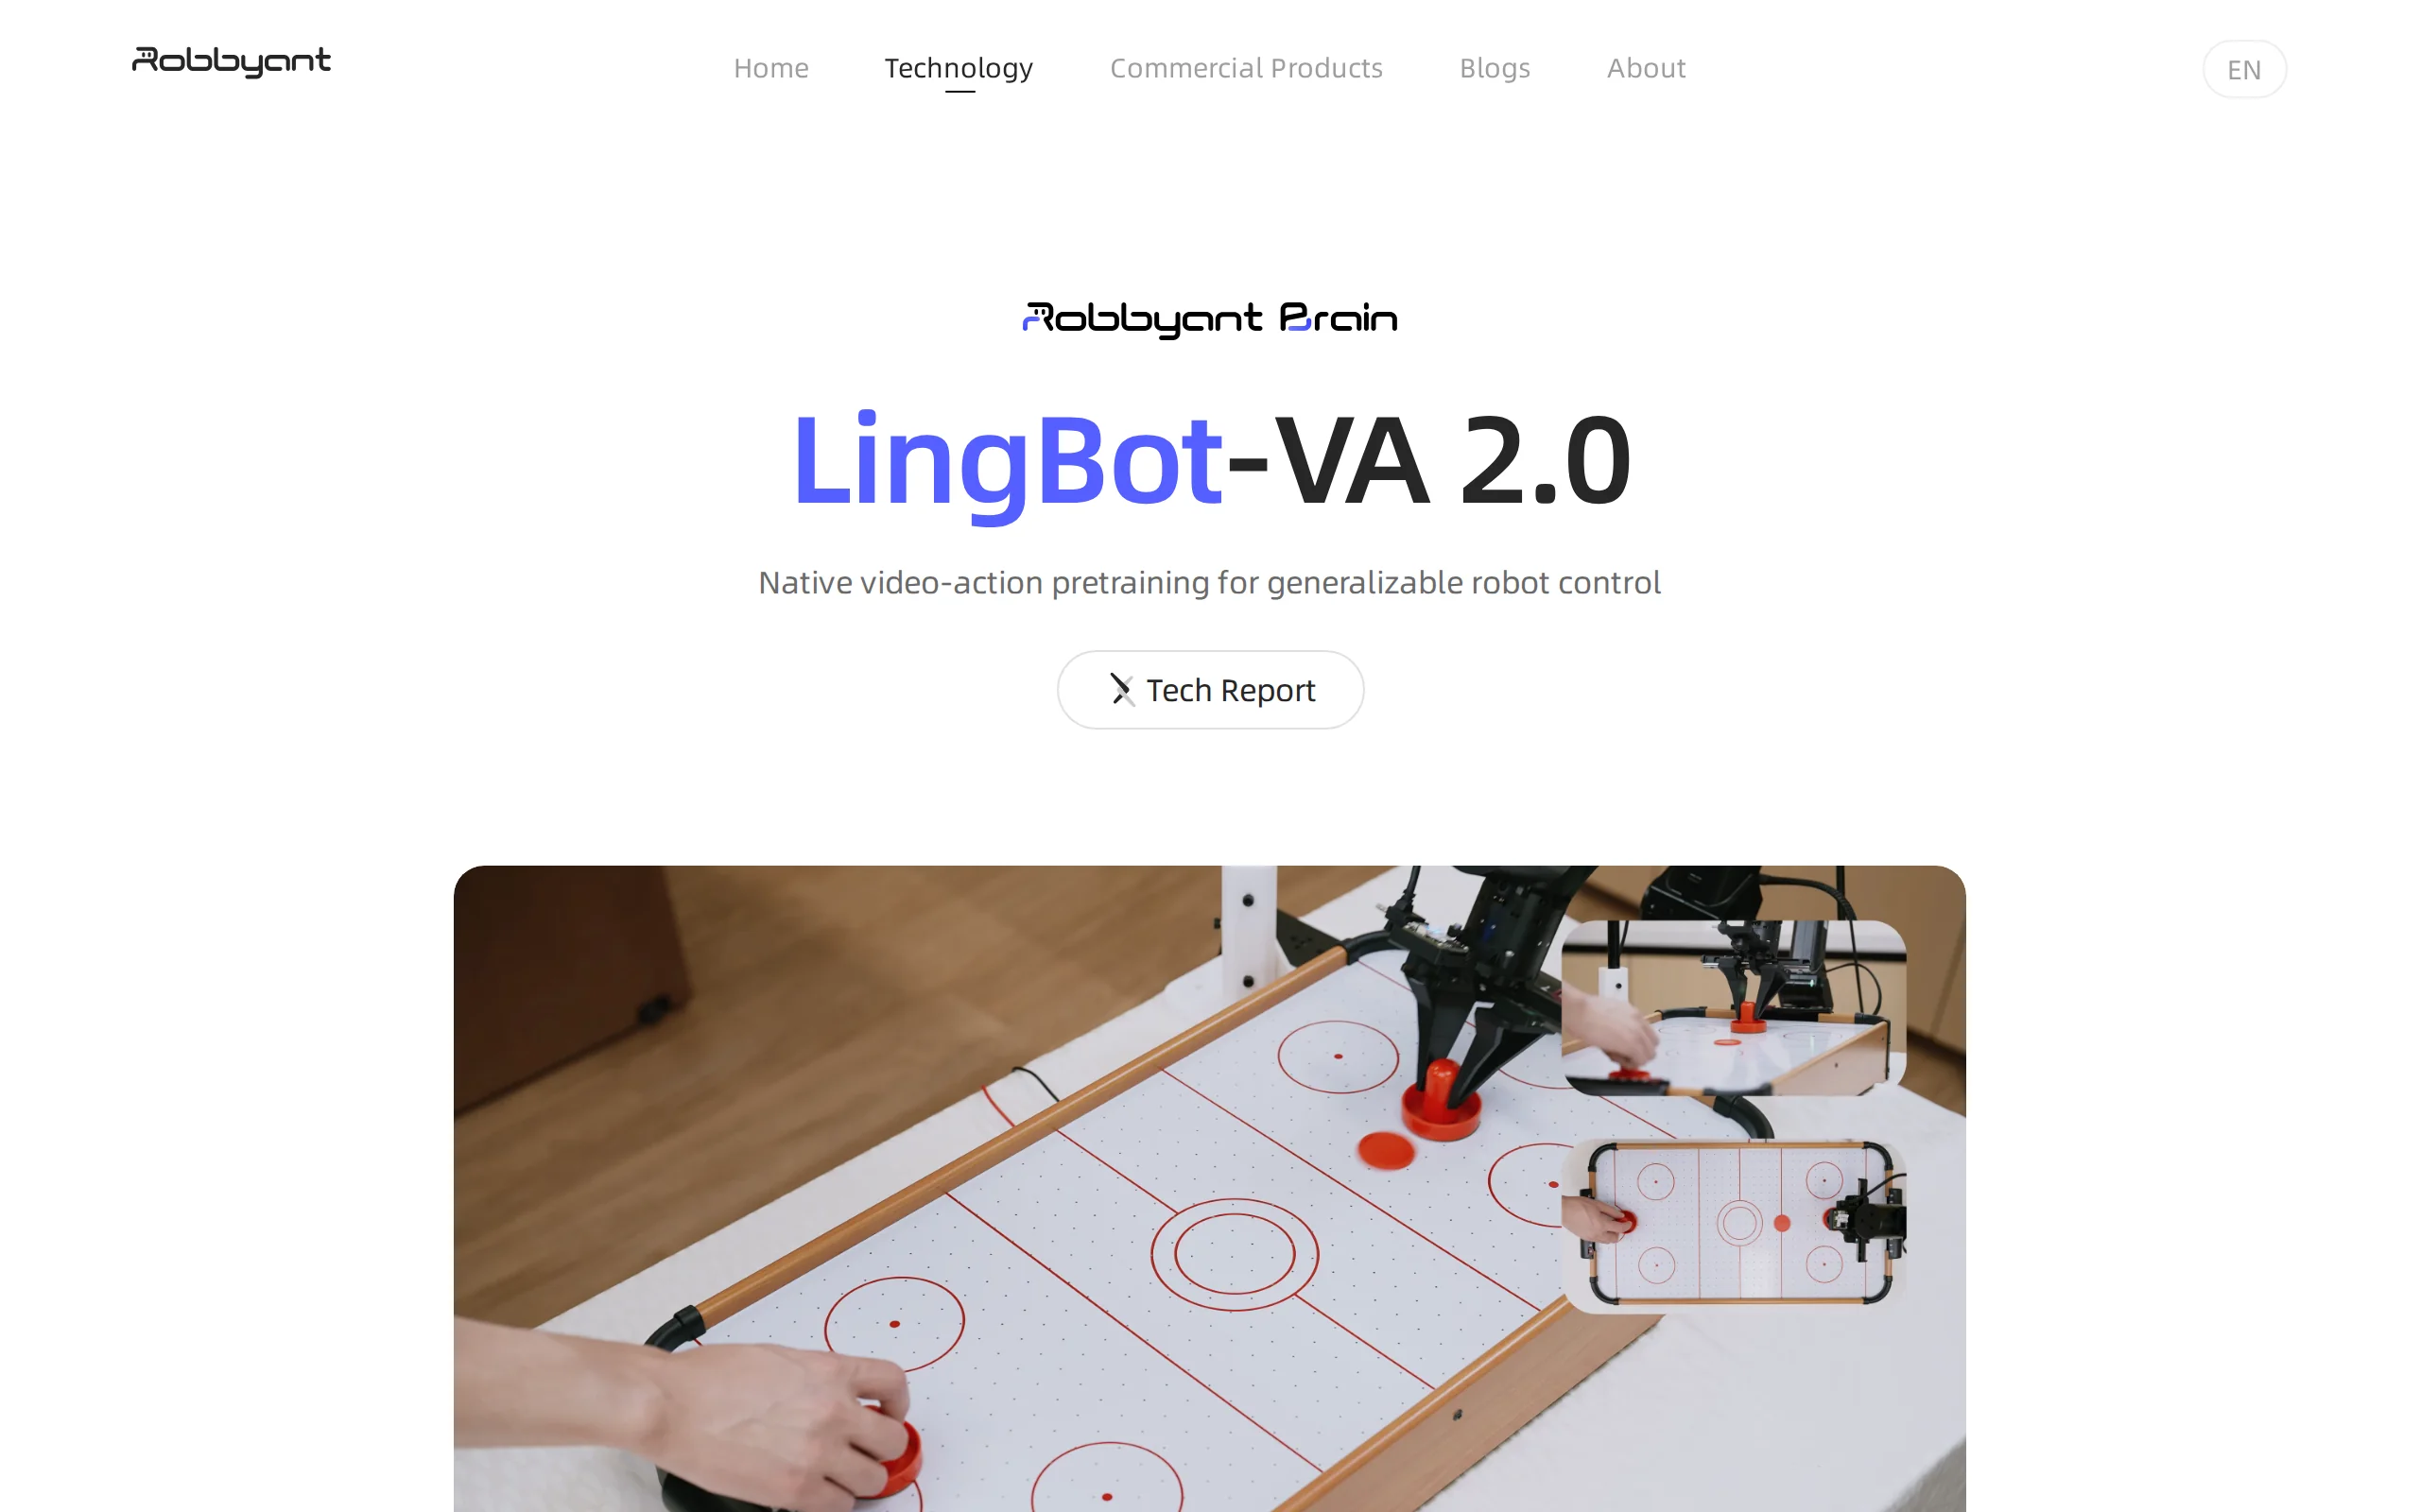
LingBot-VA 2.0 – 蚂蚁灵波推出的具身原生世界动作模型
LingBot-VA 2.0是蚂蚁灵波推出的行业首个具身原生世界动作模型,基于自回归架构从零预训练,使机器人具备“边推演、边行动”的通用控制能力。模型采用因果DiT与稀疏MoE架构,总参数15.3B但推理仅激活2.5B,在RoboTwin 2.0基准上实现93.6%的双臂任务成功率,单GPU推理速度达到150Hz,异步模式下可达225Hz。该模型从架构设计、数据采集到训练目标均为物理世界量身定制,...
KAT-Coder-Pro V2.5 – 快手推出的 Agentic Coding 模型
KAT-Coder-Pro V2.5是快手KwaiKAT推出的旗舰级Agentic Coding模型,专注于长程工程能力与通用Agentic能力。通过自研AutoBuilder将真实仓库环境构建成功率从16.5%提升至57.2%,沉淀超10万个可运行仓库;并建设KwaiClawEnv通用Agentic训练体系,结合多框架强化学习与MOPD多专家融合技术。模型在SWE-Bench Pro取得65.2...
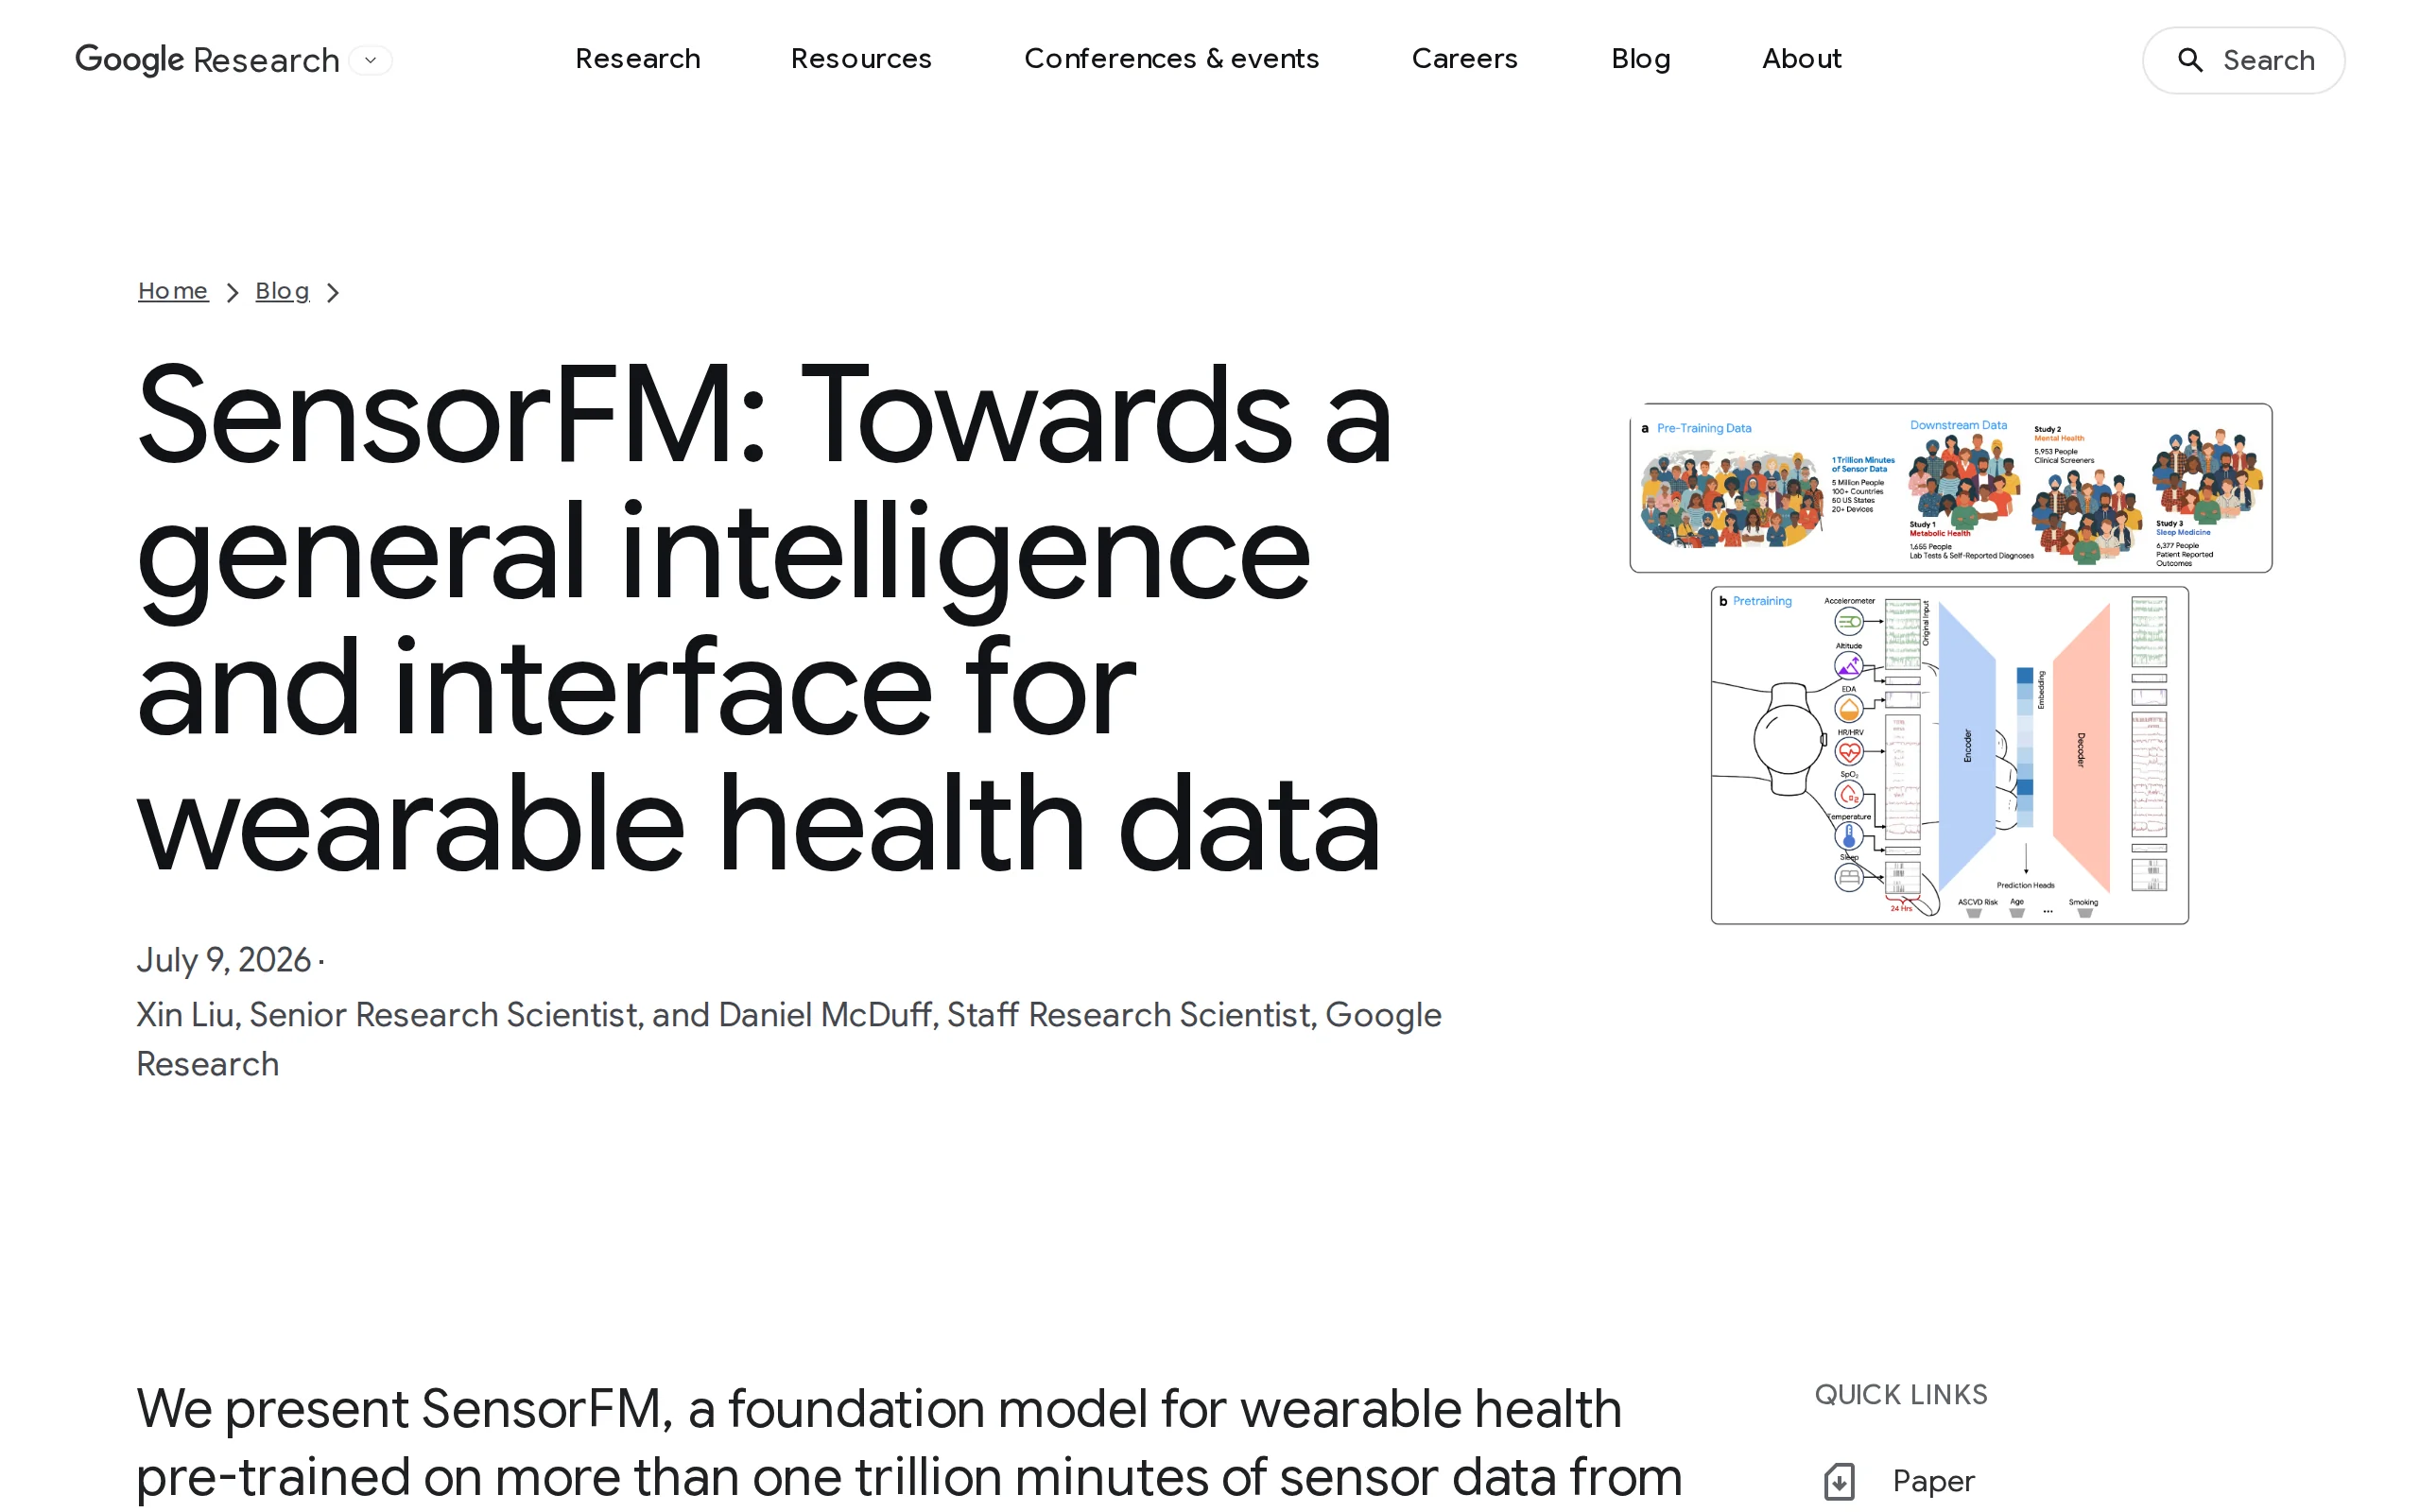
SensorFM – 谷歌推出面向可穿戴健康数据的通用基础模型
SensorFM是Google Research推出的大型传感器基础模型,专门面向可穿戴健康数据。该模型基于500万参与者、超过1万亿分钟的无标签多模态传感器数据进行预训练,学习通用的生理表征,能够迁移至心血管、代谢、睡眠、心理健康等六大类共35个健康预测任务。它具备缺失数据填充和标签高效适应能力,可作为个人健康代理的底层基础工具,提升健康回答的上下文感知和安全性。
版权声明:本文部分内容由 AI 辅助生成并经人工校准,版权归本站所有,未经允许禁止任何形式的转载。